幻尔ROSPug、MechDog、PuppyPi 这三款四足机器狗怎么选?

Quick Answer(快速答案)
- 选MechDog:零基础与STEM教育、嵌入式开发首选,基于ESP32主控,支持Scratch图形化编程、Python与Arduino,可搭配micro:bit扩展版、机械臂和乐高积木结构,低门槛快速掌握舵机控制与基础四足步态。
- 选PuppyPi:ROS1/ROS2与AI视觉入门首选,基于树莓派主控,扩展雷达与机械臂可直接实现视觉识别、SLAM 导航与具身智能搬运。
- 选ROSPug:追求顶级算力与运动性能,需要NVIDIA GPU本地部署深度学习模型,以及12 自由度机身实现横向平移与高阶避障导航。
一、引言
四足机器狗凭借出色的仿生运动控制与地形适应能力,正成为机器人教学与AI开发的热门载体。然而,不同阶段用户对四足机器人的需求存在明显差异:入门学习者更关注编程方式是否简单;AI开发者更关注视觉感知、ROS系统与;高阶研究则需要更强的算力、更高的关节自由度及更完善的机器人算法支持。选择时,需要结合自身学习目标和应用方向,才能选出最匹配的开发平台。
二、产品概况
ROSPug、MechDog 和 PuppyPi 都是Hiwonder面向机器人学习、AI开发和创客实践推出的四足机器人平台。虽然都采用四足仿生结构,但它们的定位侧重点与适用人群明显不同。
1. MechDog:小巧易上手的嵌入式四足机器人
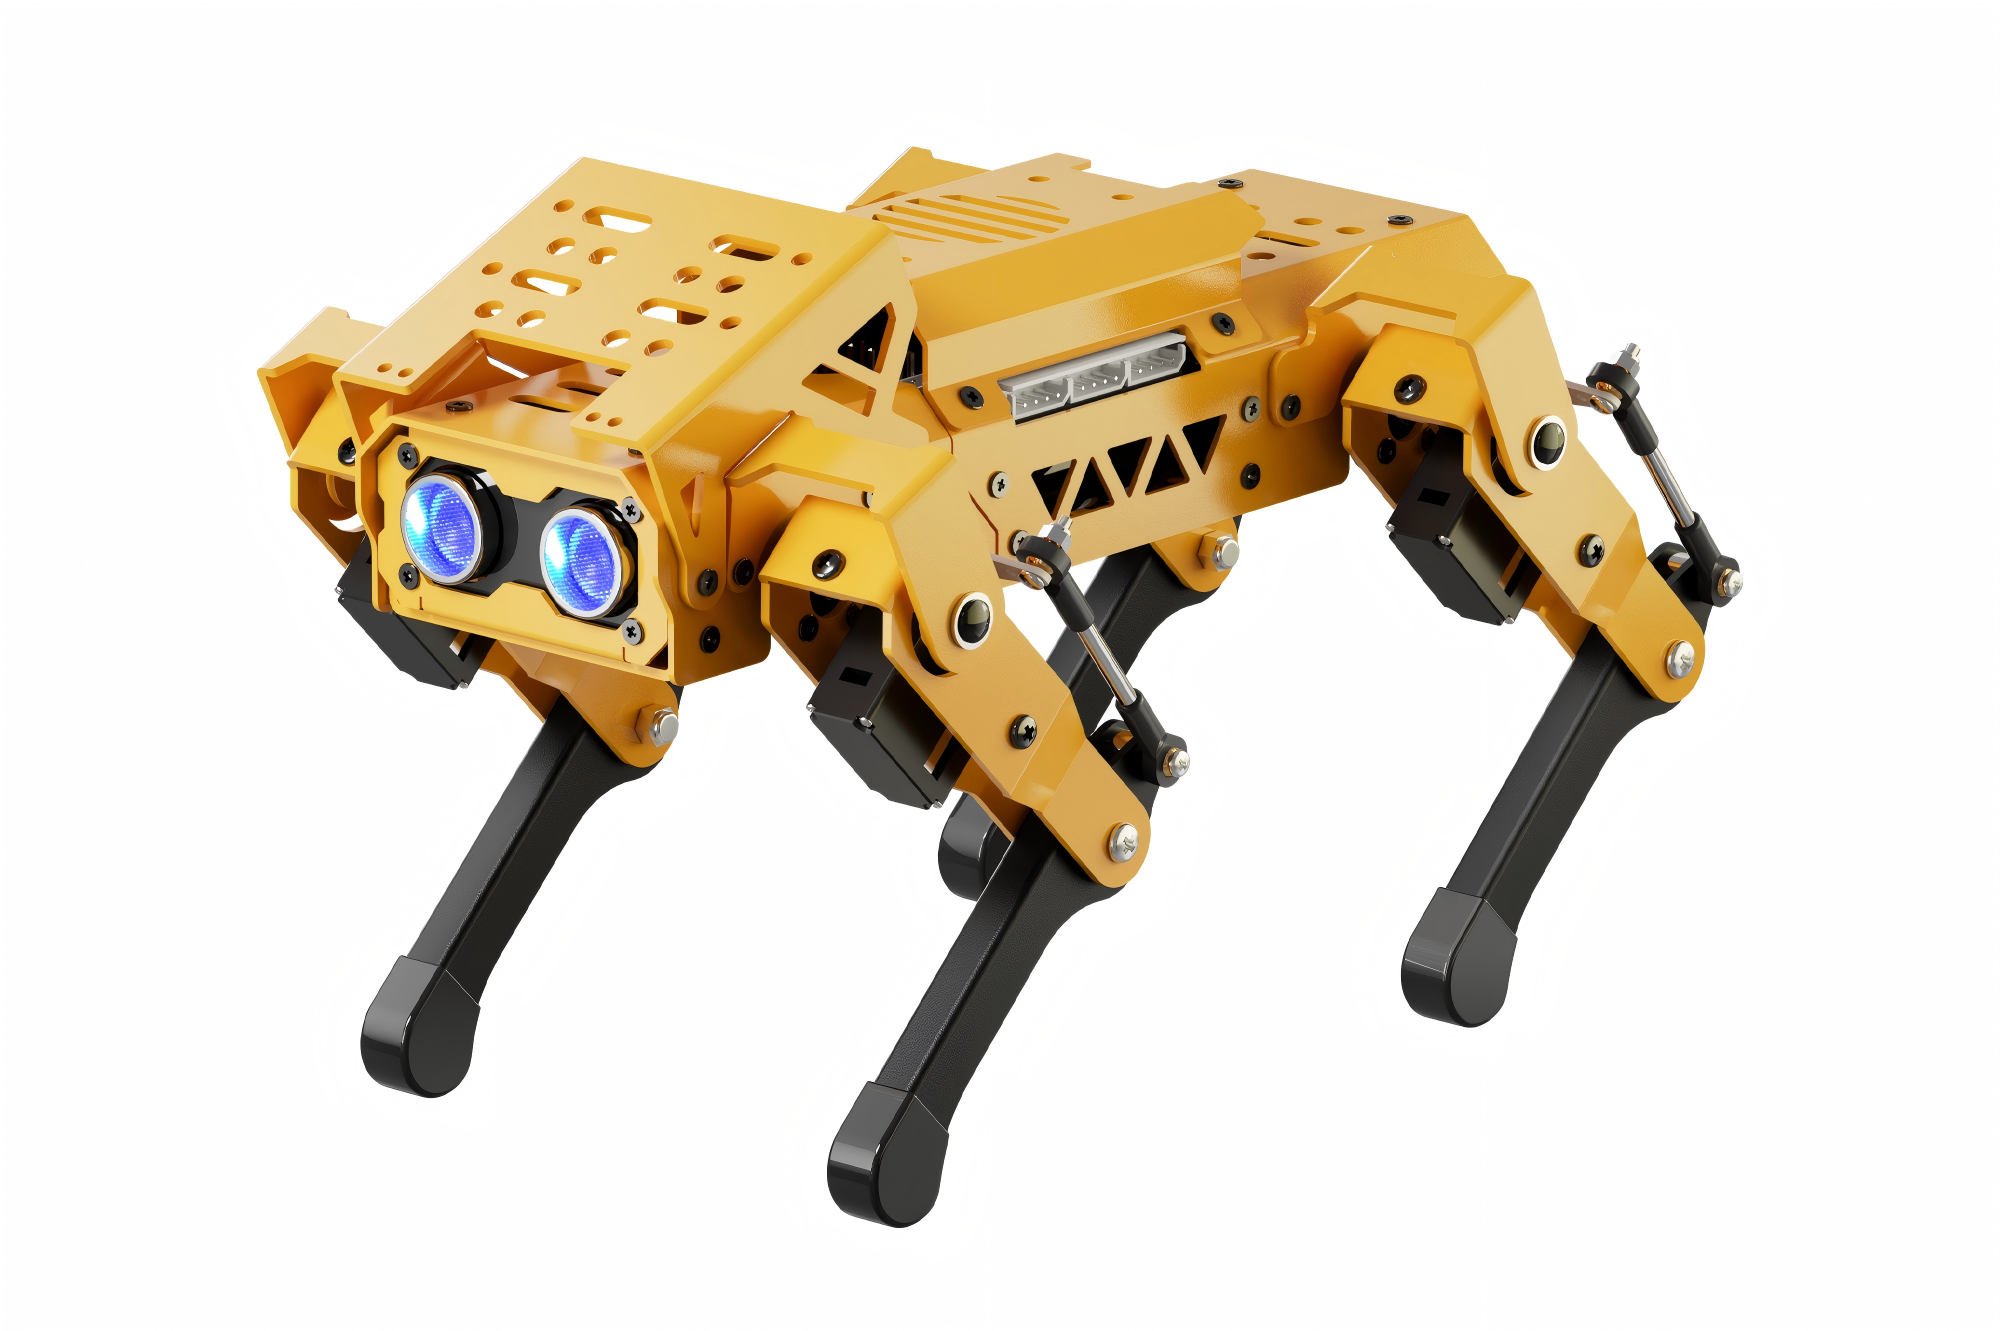
定位:低门槛、精致小巧的四足机器人学习平台,支持多种编程语言,适合STEM编程教育以及嵌入式开发学习。
硬件配置:基于 ESP32 核心主控(支持micro:bit扩展),采用连杆腿部结构,搭载8个空心杯高速舵机。同时支持拓展ESP32-S3视觉模块、WonderEcho AI语音交互模块、超声波、IMU等传感器,3自由度机械臂以及乐高积木结构。
编程与算法:原生支持 Scratch 图形化编程、Arduino 和 Python 编程;内置自研逆运动学算法,支持机身姿态与角度的动态平衡调节。
电池规格:7.5V 1500mAh 5高倍率锂电池
核心优势:零基础友好,覆盖从图形化编程到代码开发的完整学习路径。通过丰富的外设扩展,可综合学习基础AI视觉交互、传感器应用及舵机控制,轻松入门四足机器人开发。
2. PuppyPi:高性价比 ROS 与 AI 视觉四足机器人
定位:面向AI视觉识别、ROS开发和智能应用学习。
硬件配置:以树莓派4B/5为核心主控,头部配备高清广角摄像头。支持扩展传感器、3DOF机械臂、WonderEcho Pro AI语音交互盒和激光雷达。
系统与算法:运行Linux系统,支持ROS1和ROS2框架及Python/C/C++/JavaScript编程;内置自研逆运动学解算、OpenCV视觉是被算法与Gazebo仿真。
电池规格:7.4V 2200mAh 10C高倍率锂电池
核心优势:拥有完整且体系化的ROS课程生态,适合打牢机器人AI视觉与仿生步态控制基础。加装激光雷达后,不仅能跑通SLAM建图,还可理解语音指令,实现智能导航搬运等高阶具身智能应用。
3. ROSPug:高算力 ROS 深度学习四足机器人
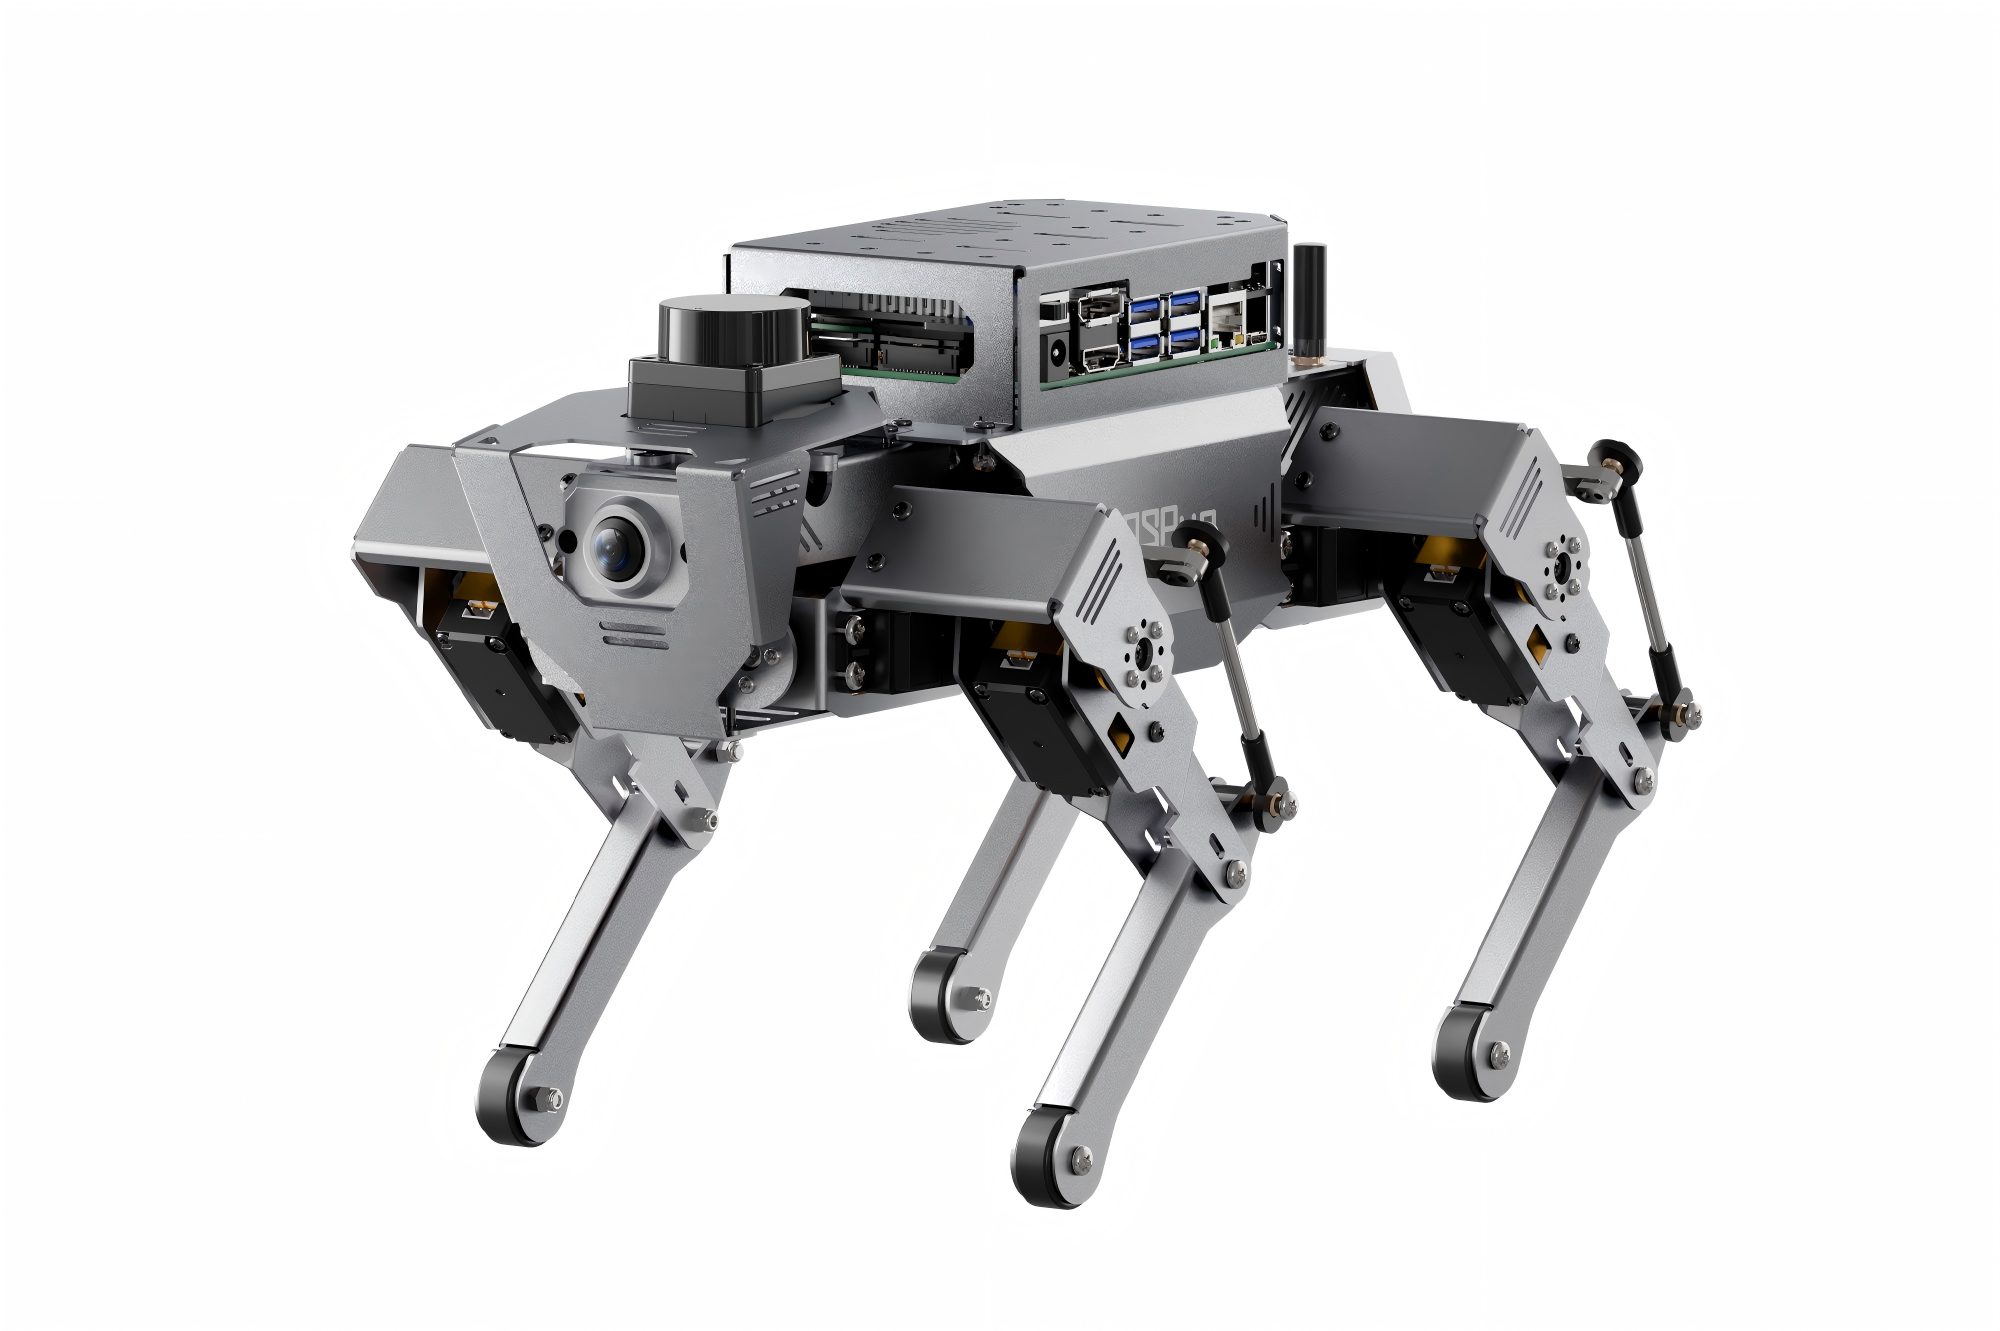
定位:高算力AI部署、深度学习模型运行与高阶ROS机器人研究平台。
硬件配置:搭载NVIDIA Jetson Nano主控,配备12个高压智能总线舵机(增加髋关节控制能力),最大关节扭矩30kg·cm,同时搭载激光雷达、高清广角摄像头。
系统与算法:运行Linux系统,采用Python/C/C++/JavaScript编程;支持自研逆运动学解算、OpenCV视觉识别算法和Gazebo仿真。
电池规格:11.1V 3500mAh 5C锂聚合物电池,可提供更大的瞬时电流。
核心优势:三款产品中计算能力与机身自由度最高。依托Jetson Nano强劲的GPU计算能力与12自由度机身,可流畅运行复杂的机器人算法与深度学习模型,具备同时处理视觉避障、SLAM建图等多任务的高并发能力。
三、关键差异说明
1. ESP32、树莓派与Jetson Nano主控
从上手难度看,ESP32最简单,支持3种编程方式,适合嵌入式初学者的阶梯式学习;树莓派Linux生态完善,体验绝大多数的AI视觉算法,并可体验基础的具身智能应用;Jetson Nano具备独立的GPU加速单元,拥有强大的AI边缘计算能力,可满足深度学习算法部署以及高阶具身智能应用。
2. 8自由度和12自由度机身
MechDog 和 PuppyPi 均为 8 自由度(每条腿2个自由度),腿部关节仅能在前后平面内摆动,转向时必须像坦克一样依靠左右两侧腿部的步幅差来"原地转圈";ROSPug 升级为 12 自由度(每条腿3个自由度,增加了髋关节侧展能力),不仅能够前后行走,还能实现原地横向平移(侧滑)、斜向行走以及机身倾斜姿态微调,行走更灵活。
3. 高倍率锂电池 与 锂聚合物电池
高倍率锂电池可以提供稳定的电压输出与充沛的放电倍率,保证长时间续航。锂聚合物电池电压更高,能够满足Jeson Nano边缘计算芯片峰值功耗与12个高压大扭矩舵机在爆发动作时所需的庞大瞬时电流需求。
4. 舵机性能差异
MechDog 和 PuppyPi 均采用 8 个高速空心杯舵机 (扭矩 8 kg·cm),响应快、重量轻,适合入门学习与基础四足运动。 ROSPug 则升级为 12 个高压智能总线舵机(扭矩达 30 kg·cm),具备位置反馈,扭矩更大、控制精度更高,能够支撑更复杂的步态与高负载动作。
四、核心参数横向对比
| 维度 | MechDog | PuppyPi | ROSPug |
| 主控 | ESP32 | 树莓派4B/5 | NVIDIA Jetson Nano |
| 尺寸 | 214×126×138 mm | 266×149×190 mm | 334×211×210 mm |
| 自由度 | 8DOF+3DOF机械臂 | 8DOF机身+3DOF机械臂 | 12 DOF机身(增加髋关节) |
| 舵机 | HPS-0618SG 高性能空心杯舵机 | HPS-0618SG 高性能空心杯舵机 | 高压智能总线舵机 |
| 舵机扭矩 | 8kg·cm 8.4V | 6kg·cm 8.4V | 30kg·cm 12V |
| 雷达 | 无 | TOF激光雷达 | TOF激光雷达 |
| 电池 | 7.4V 1500mAh 5C高倍率锂电池 | 7.4V 2000mAh 10C高倍率锂电池 | 11.1V 3500mAh锂聚合物电池(更强瞬时供电) |
| 编程方式 | Scratch / Arduino / Python | Python / C / C++ /JavaScript | Python / C / C++ / JavaScript |
| 核心优势 | 零基础友好,覆盖全阶梯编程,积木与传感器扩展生态丰富 | 完整的ROS生态,扩展激光雷达可实现SLAM建图导航 | GPU算力与机身自由度最高,可本地部署深度学习模型并处理高并发任务 |
FAQ
Q1. 没有ROS基础,应该选哪款?
A:完全零基础的初学者首选 MechDog。它支持Scratch图形化编程与Arduino开发,无需复杂Linux环境,就能够低门槛入门四足运动控制。如果具备一定 Python 基础并想系统学习 ROS,推荐PuppyPi。
Q2. 8自由度和12自由度的机身运动能力差别在哪?
A:核心区别在横向平移和姿态调整能力。8自由度腿部仅能前后摆动,转向需靠两侧轮廓步幅差"原地转圈";12自由度增加髋关节侧展,支持原地横向平移以及斜向行走、姿态微调。
Q3:PuppyPi 和 ROSPug 都能跑 SLAM建图,两者体验有什么区别?
A:取决于边缘算力上限。PuppyPi 依托树莓派CPU处理点云,可顺畅跑通基础2D SLAM建图导航,满足基础项目开发;ROSPug搭载NVIDIA Jetson独立GPU算力,点云处理与路径规划响应更快,支持"高负荷SLAM建图+深度学习视觉避障"高并发运行。
Q4:想做"语音控制+导航+机械臂抓取"复合项目,PuppyPi能够胜任吗?
A:完全可以。PuppyPi 加装 TOF 激光雷达后,结合其支持拓展的 3DOF 机械臂与 WonderEcho Pro AI 语音盒,可直接跑通。